西安科技大学:基于改进灰狼算法的半主动油气悬架滑模自抗扰控制
《汽车工程》2026年第10期发表了西安科技大学机械工程学院等机构联合研究成果"基于改进灰狼算法的半主动油气悬架滑模自抗扰控制"一文。针对矿用自卸车半主动油气悬架存在模型非线性特性和路面扰动影响控制效果的问题,该文提出了一种基于改进灰狼算法(IGWO)的滑模自抗扰控制(SMADRC)策略,能够有效改善悬架性能,提高矿用自卸车的乘坐舒适性和行驶稳定性。
一、研究背景
矿用自卸车是现代露天矿区的关键运输装备,露天矿区多为未铺设非结构性路面,行驶过程中受到的激烈振动与冲击载荷容易对乘坐舒适性及行驶稳定性产生不利影响。油气悬架因兼具非线性刚度与阻尼特性,在矿用自卸车上得到广泛应用,但被动油气悬架阻尼固定不可调,乘坐舒适性及稳定性不佳。现有研究缺少对非线性模型和未知路面引起扰动的在线估计与补偿,且控制参数取值通常依赖经验与试凑,控制策略还有进一步优化空间。
二、研究内容
1. 建立了半主动油气悬架非线性数学模型、1/4车辆动力学模型和随机路面模型。半主动油气悬架系统以控制器为核心单元,通过实时接收各传感器信号获取矿用自卸车当前工况下的关键状态量与扰动信息,控制器基于预设控制目标与控制算法调节电磁比例流量阀开口大小,实现阻尼力连续可调,从而在不同载荷与矿区非结构性路况下兼顾乘坐舒适性与行驶稳定性需求。
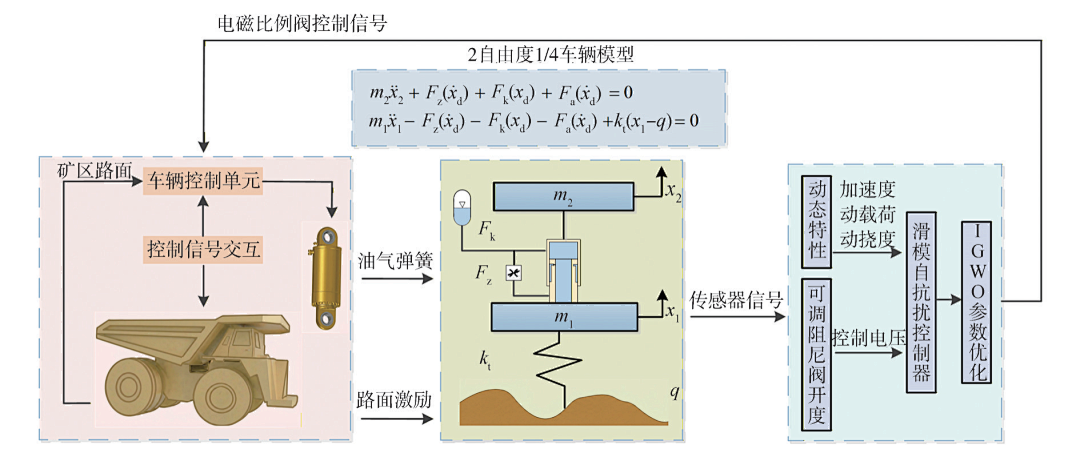
图1 半主动油气悬架系统原理

图2 半主动油气悬架结构示意图

图3 1/4车辆动力学模型
2. 设计了半主动油气悬架SMADRC控制策略。利用扩张状态观测器(ESO)估计并补偿总扰动,设计滑模控制律(SMC)提升控制系统鲁棒性,采用指数趋近律并引入边界层饱和函数降低抖振,并通过李雅普诺夫分析验证了系统的稳定性。

图4 IGWO-SMADRC结构
3. 提出了基于IGWO的SMADRC参数优化方法。引入基于Cubic混沌映射与非线性时变参数的改进灰狼算法,对SMADRC控制器关键参数进行离线寻优,增强算法初始种群的多样性与遍历性,降低对经验试凑法取值的依赖。

图5 IGWO算法流程
三、研究结果
1. 函数测试方面,选取6种测试函数验证IGWO算法的收敛效率与全局搜索能力,IGWO在6个测试函数上均可达到更优的极值,在单峰函数中展现出较好的收敛速度与精度,在多峰函数中仍能获得更低的平均最优值。

图6 6种测试函数三维搜索空间及收敛曲线
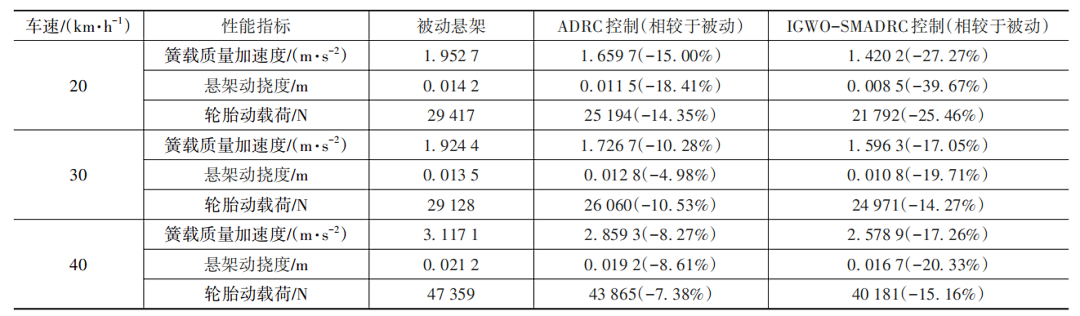
2. 时域响应方面,在D级路面激励、满载20 km/h条件下,相比被动悬架,IGWO-SMADRC控制簧载质量加速度、悬架动挠度与轮胎动载荷的均方根值分别减小27.27%、39.67%和25.46%;在不同车速与载荷条件下综合性能均有所提升。
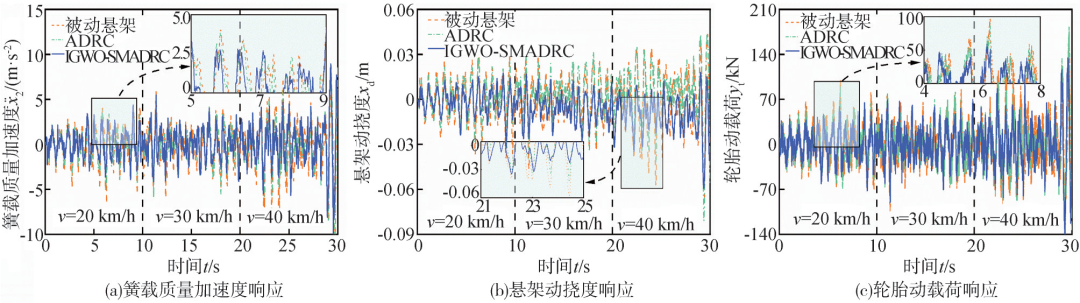
图7 满载性能时域响应
表1 满载性能时域响应均方根值对比
3. 频域响应方面,满载30 km/h时,IGWO-SMADRC控制簧载质量加速度、悬架动挠度与轮胎动载荷功率谱密度峰值相较于被动悬架分别降低48.35%、63.53%和47.15%,低频区域(0~12.5 Hz)内频域响应改善效果明显。
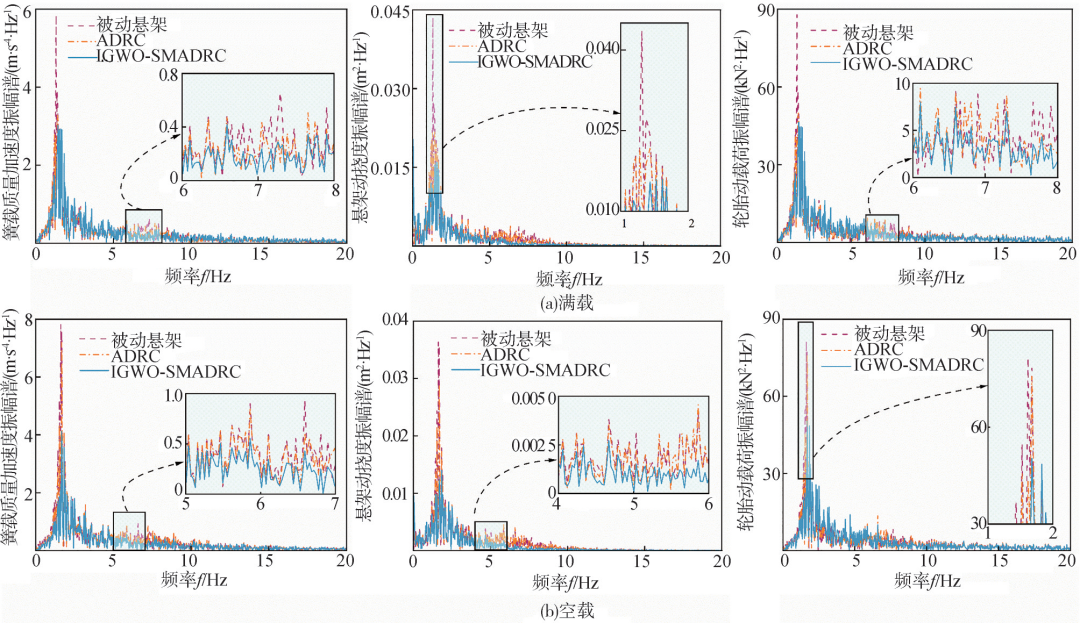
图8 30 km/h时不同载荷性能频域响应
四、创新点与意义
文章设计的半主动油气悬架SMADRC控制策略通过扩张状态观测器对扰动进行估计与补偿,采用指数趋近律并引入边界层饱和函数降低抖振,能够有效降低不同车速与载荷变化条件下垂向振动对车辆性能及车身关键结构寿命的不利影响;融合Cubic混沌映射与非线性时变参数的IGWO算法利用自适应调节全局探索与局部寻优能力对控制参数进行离线寻优,提高了SMADRC控制策略在不同工况下的有效性,可有效降低矿用自卸车行驶过程中受到的垂向振动,提高车辆乘坐舒适性和行驶稳定性。